
Neue Fortbewegungsmöglichkeiten: Boston Dynamics' humanoider Atlas-Roboter auf Rollen unterwegs
Modellname: Atlas-Roboter
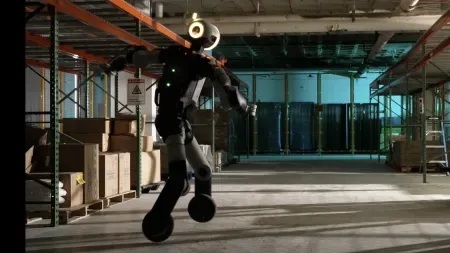
Boston Dynamics hat ihren humanoiden Roboter Atlas nun auch mit jeweils einem Rad an jedem Bein ausgerüstet. Die Modifikation war nicht besonders kompliziert, da der Roboter modular aufgebaut ist und einzelne Bauteilgruppen relativ einfach durch neue oder andere ersetzt werden können. Die Füße wurden dazu entfernt. Weitere Hardwareänderungen seien dafür nicht nötig gewesen.
Funktion
Der Umbau war laut Boston Dynamics etwa so aufwendig wie ein Radwechsel am Fahrrad. Die Ingenieure von Boston Dynamics gehen davon aus, dass der Roboter in kommerziellen Anwendungen nicht auf Rollen unterwegs sein wird, sondern vielmehr als Testumgebung dienen soll, um die Belastbarkeit der einzelnen Aktuatoren bei hohen Geschwindigkeiten zu testen.
Software
In der Simulation wurden die Füße ebenfalls durch Räder ersetzt, um Atlas den Umgang mit seinen neuen Fortbewegungsmöglichkeiten beibringen zu können. Dabei passten die Ingenieure außerdem die RL-Frameworks an, um die Bewegungen des Roboters möglichst fließend zu machen. Modifizierte Trainingsbefehle und Belohnungsfunktionen sorgten dafür, dass Atlas die Bewegungen möglichst fließend hinbekommt und die Simulationsmodelle auch auf dem physischen Roboter besser funktionieren.
Experimente
Um die Belastbarkeit der Aktuatoren bei hohen Geschwindigkeiten zu testen, reproduzierten die Ingenieure einige Rollbewegungen im Motion-Capture-Verfahren von Menschen und dann für das Training von Atlas. Dabei gelang der 360-Grad-Sprung bereits beim ersten Versuch, was Boston Dynamics als risikoarm einstufen konnte, weil die Steuerung der menschlichen Vorlage folgt.
Zukunft
Boston Dynamics planen, die Erkenntnisse aus dem Testumfeld in die Standardversion von Atlas einzubinden, um die Steuerung auf ausgefallene Aktuatoren zu untersuchen. Die Roll-Version von Atlas diente vielmehr als Testumgebung, die den Ingenieuren Aufschluss darüber gibt, wie die einzelnen Aktuatoren mit den trainierten Steuerungssystemen unter starker Belastung zusammenarbeiten.